Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Integración de sensores inerciales en los sistemas de navegación de defensa
{{{sourceTextContent.subTitle}}}
En las aplicaciones modernas de defensa, basarse exclusivamente en los sistemas globales de navegación por satélite (GNSS) supone un punto débil debido a la elevada probabilidad de que se produzcan interferencias y falsificaciones de señal.
{{{sourceTextContent.description}}}
En las aplicaciones modernas de defensa, basarse únicamente en los sistemas globales de navegación por satélite (GNSS) supone una vulnerabilidad debido a la elevada probabilidad de que se produzcan interferencias y suplantaciones de identidad.
Para mantener un control completo y de baja latencia —como el seguimiento de la posición, la velocidad y la actitud (balanceo, cabeceo y rumbo)—, los ingenieros necesitan sistemas capaces de proporcionar una precisión posicional constante y fiable.
Aquí es donde los sistemas de navegación autónomos se vuelven esenciales.
¿Qué son los sensores inerciales y cómo funcionan?
Un sensor IMU suele estar compuesto por giroscopios y acelerómetros diseñados para medir la velocidad angular y la aceleración lineal.
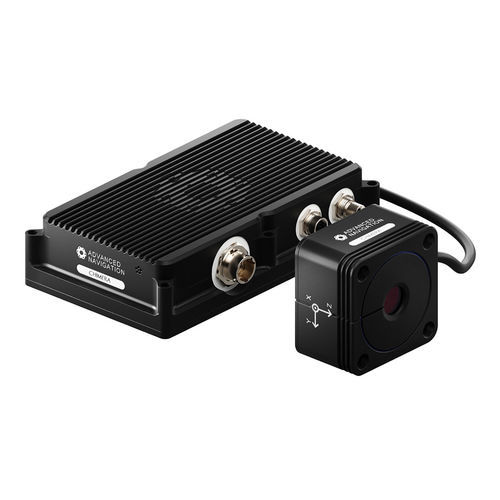
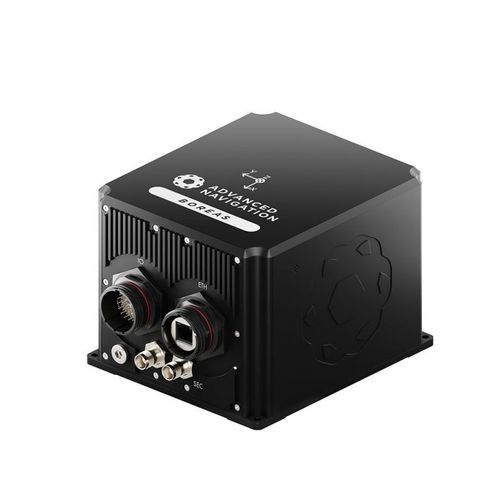
Dentro de la «caja negra» computacional de un INS, un equipo de fusión de datos gestiona la integración de estas lecturas brutas del hardware. Un INS se basa en algoritmos complejos para fusionar los datos de la IMU con los de sensores auxiliares, como el GNSS, los registradores de velocidad Doppler (DVL) o los odómetros.
Esto crea un bucle de retroalimentación para corregir el estado de la IMU y producir estimaciones óptimas en tiempo real de la posición, la velocidad y la orientación de un vehículo.
Superar entornos sin cobertura GNSS
La verdadera prueba para un sensor de navegación inercial se produce cuando se pierden o se bloquean los sensores. En estas condiciones, el sistema debe basarse exclusivamente en la integración de los datos de la IMU, un modo que el sector denomina «navegación inercial libre».
Durante la navegación inercial libre, el sistema utiliza la mecanización del INS para generar datos a alta frecuencia. Por lo tanto, el tiempo que el vehículo puede funcionar con seguridad en este modo viene estrictamente determinado por la calidad del sensor y la precisión de las estimaciones de sesgo calculadas antes de entrar en la interrupción del servicio.
Errores ilimitados y oscilaciones de Schuler
Incluso las unidades calibradas de fábrica contienen pequeños sesgos residuales que pueden variar cada vez que se enciende el dispositivo. Es fundamental comprender cómo este sesgo afecta al rendimiento de la navegación.
Sesgo del giroscopio
En la navegación inercial libre, el sesgo no corregido del giroscopio da lugar a errores ilimitados de rumbo y posición con el paso del tiempo. Además, la especificación de «paseo aleatorio angular» (ARW) de un giroscopio determina directamente el tiempo de convergencia durante las aplicaciones de apuntado estacionario.
Sesgo del acelerómetro
Los errores del acelerómetro se comportan de forma diferente. El sesgo en el acelerómetro induce un fenómeno conocido como «oscilaciones de Schuler», que genera errores de posición limitados. El periodo de tiempo de estas oscilaciones depende del radio de la Tierra y de la gravedad local, y es de aproximadamente 84 minutos
El enfoque de Advanced Navigation
La implementación de rutinas de inicialización permite al filtro obtener las mejores estimaciones posibles del sesgo antes de entrar en navegación inercial libre y, de este modo, proporcionar un rendimiento de navegación óptimo para una misión determinada.
Los equipos de ingeniería y de algoritmos de Advanced Navigation perfeccionan continuamente las arquitecturas algorítmicas para garantizar un rendimiento óptimo, incluso en las misiones más exigentes. A través de iniciativas continuas de optimización del rendimiento, nos aseguramos de que nuestros filtros estimen de forma inteligente la posición global, la velocidad y la actitud del vehículo en tiempo real.
Este compromiso con la investigación y el desarrollo continuos garantiza que nuestros sistemas de navegación inercial ofrezcan un control fiable y completo del estado, incluso en los entornos más exigentes y sin cobertura GNSS.