Añadir a mis favoritos
Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés
haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Emparejamiento de transductores de caudal por tiempo de tránsito: tiempos, formas de onda y temperatura
{{{sourceTextContent.subTitle}}}
Emparejamiento de transductores de caudal por tiempo de tránsito: tiempos, formas de onda y temperatura
{{{sourceTextContent.description}}}
La pregunta relevante es si el par conserva la diferencia de tiempo.
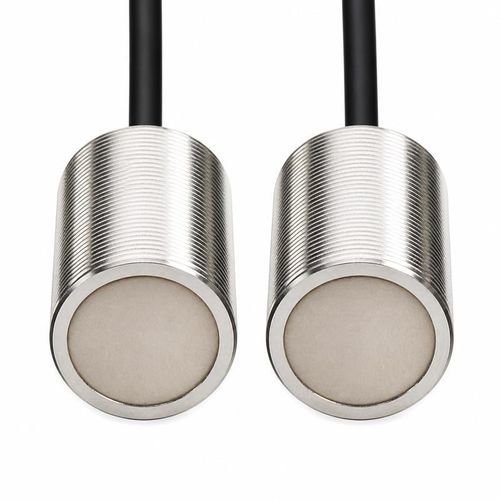
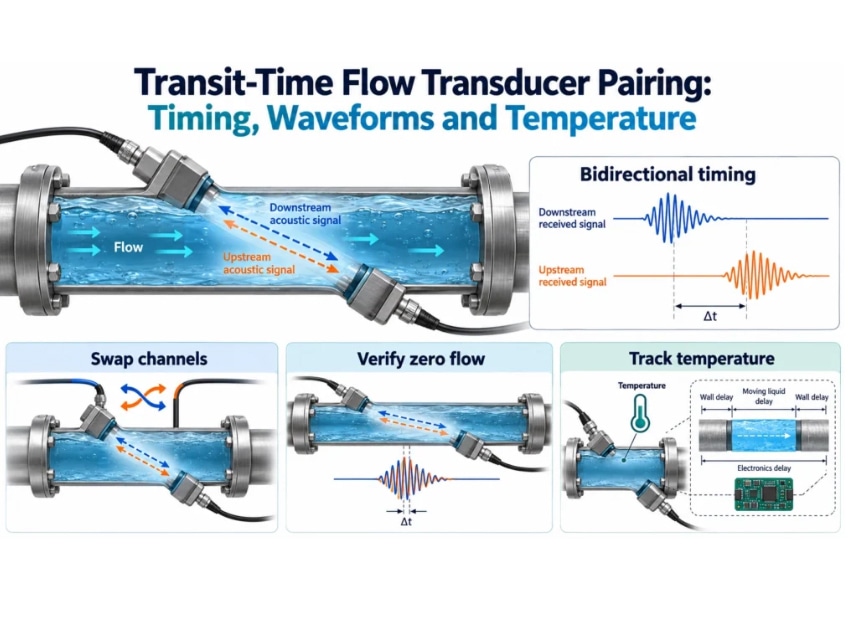
Dos transductores de caudal de líquido pueden tener curvas de resonancia similares y, aun así, producir un desplazamiento no deseado de caudal cero en un canal de medición terminado. Por el contrario, unas amplitudes recibidas ligeramente diferentes no hacen que un par sea automáticamente inservible. Para la medición de caudal por tiempo de tránsito, la decisión radica en si las adquisiciones completas aguas arriba y aguas abajo proporcionan una diferencia de tiempo de propagación estable e interpretable en las condiciones de funcionamiento previstas.
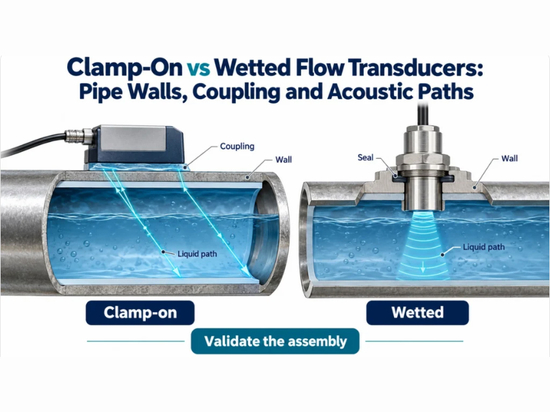
Se trata de un problema de emparejamiento para fabricantes de equipos originales (OEM), no de un tutorial general sobre inspección de entrada. Implica dos transductores, su montaje, el recorrido del líquido, los cables, la conmutación de transmisión/recepción, la ganancia y el estimador de tiempo. Por lo tanto, un par debe evaluarse con una estrategia de medición definida. Registrar únicamente dos frecuencias nominales o una amplitud de señal a temperatura ambiente deja sin respuesta la cuestión más importante.
Separar el tiempo de tránsito del fluido del retardo medido del sistema
Para una trayectoria acústica recta ideal de longitud L en un fluido en movimiento uniforme, sea c la velocidad del sonido y v la velocidad axial del flujo. Si la trayectoria forma un ángulo θ con el eje del flujo, los tiempos correspondientes únicamente al fluido son:
tdown = L / (c + v cos θ); tup = L / (c – v cos θ).
Cuando la velocidad de flujo es pequeña en relación con la velocidad del sonido, la diferencia es aproximadamente Δt = tup – tdown ≈ 2Lv cos θ / c². Estas expresiones explican por qué una pequeña diferencia de tiempo direccional es relevante. No constituyen una ecuación de calibración completa para un canal de flujo real. Las cuñas, las paredes de las tuberías, las capas de adaptación y los componentes electrónicos pueden añadir retardo; no deben tratarse simplemente como parte del recorrido L del fluido en movimiento.
La comparación entre la medición del tiempo de tránsito y la medición del caudal por efecto Doppler abarca la elección del método subyacente. Aquí el enfoque es más específico: identificar qué parte de la diferencia corresponde al flujo y qué parte se debe a la asimetría direccional o a condiciones de ensayo variables. El retraso común y el retraso diferencial tienen consecuencias diferentes; el tiempo total de recorrido por sí solo no permite distinguirlos.