Añadir a mis favoritos
Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés
haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Cuando el robot empieza a moverse: IA en el borde para la visión y el control de movimiento
{{{sourceTextContent.subTitle}}}
Creación de sistemas fiables de robótica móvil con visión resistente, control de movimiento y posicionamiento en el borde de la red.
{{{sourceTextContent.description}}}
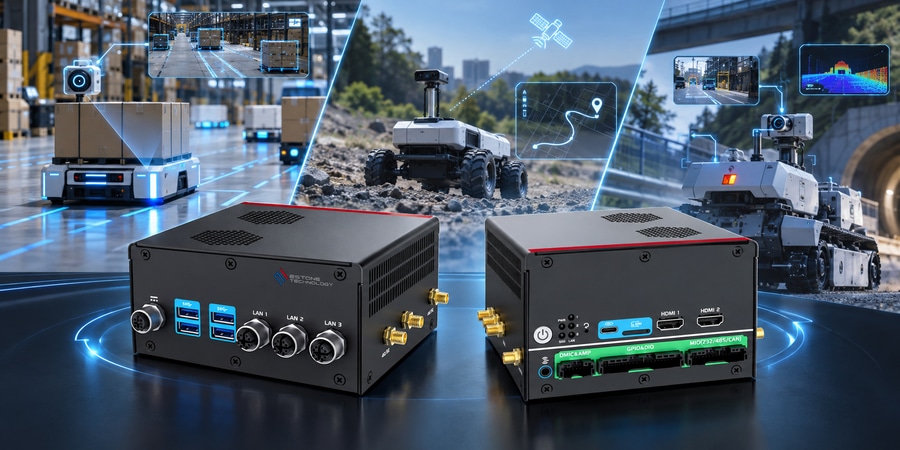
A medida que los robots salen de las naves industriales y comienzan a desplazarse por almacenes, carreteras y entornos al aire libre, cambian las exigencias que se plantean a la IA de borde. Un sistema móvil debe interpretar los datos de las cámaras en tiempo real sin perder la conexión con los buses del vehículo, los actuadores y los sensores de posicionamiento, incluso en condiciones de vibración, alimentación variable y temperaturas cambiantes. Este artículo analiza los requisitos prácticos que garantizan una visión robótica y un control de movimiento fiables, desde conexiones seguras de las cámaras y entradas sincronizadas de múltiples cámaras hasta la comunicación directa CAN y serie, el aislamiento eléctrico y la navegación por estimación asistida por RTK. También compara cómo las plataformas NPC de Estone dan respuesta a diferentes escenarios de robótica móvil, incluidos los sistemas multicámara de alto rendimiento, los diseños compactos de cámaras en red y los robots de inspección inalámbricos y ligeros. El resultado es una guía práctica para elegir una plataforma de IA periférica que ayude a un robot a ver, decidir, moverse y mantener su posición en el mundo real.

 Sitio web:
Estone Technology