Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Comparación de sistemas de movimiento lineal multieje
{{{sourceTextContent.subTitle}}}
Mesas motorizadas XY, plataformas de posicionamiento XYZ y sistemas de pórtico
{{{sourceTextContent.description}}}
Existen muchas formas de construir sistemas lineales para el movimiento en las direcciones X, Y y/o Z —también denominadas coordenadas cartesianas—. La terminología industrial para estos sistemas depende de cómo se monten los ejes, dónde se sitúe la carga y (en cierta medida) del tipo de uso para el que se haya diseñado el sistema. En muchas aplicaciones industriales, predominan los robots cartesianos y de tipo pórtico… pero en aplicaciones de precisión, las mesas XY suelen ser la mejor opción debido a su estructura compacta y rígida y a su altísima precisión de desplazamiento y posicionamiento.
Los sistemas cartesianos constan de dos o tres ejes: X-Y, X-Z o X-Y-Z. A menudo incorporan un efector final con un componente rotacional para orientar la carga o la pieza de trabajo, pero siempre proporcionan un movimiento lineal en al menos dos de las tres coordenadas cartesianas.
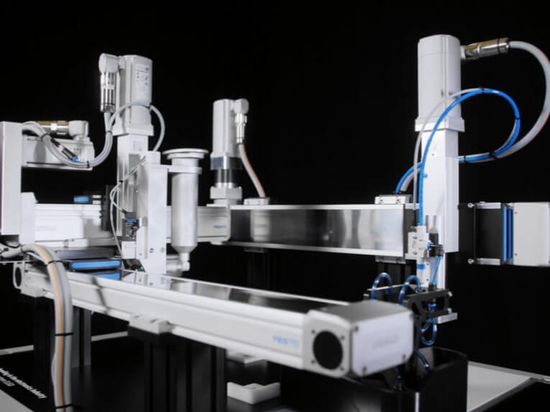
Los sistemas cartesianos pueden incluir dos ejes (X e Y) o tres ejes (X, Y y Z). Cuando se utiliza un sistema cartesiano, la carga suele estar en voladizo desde el eje más exterior (Y o Z). Por ejemplo, en un pórtico X-Y, la carga se monta en el eje Y, ya sea en el extremo del eje o a cierta distancia del mismo… creando un brazo de momento en el eje Y. Esto puede limitar la capacidad de carga, especialmente cuando el eje más exterior tiene una carrera muy larga, lo que genera un gran momento en los ejes inferiores de soporte. Se utilizan en una amplia gama de aplicaciones, con carreras máximas en cada eje que suelen ser de un metro o menos. Entre las aplicaciones más comunes se incluyen la recogida y colocación, la dosificación y el montaje.
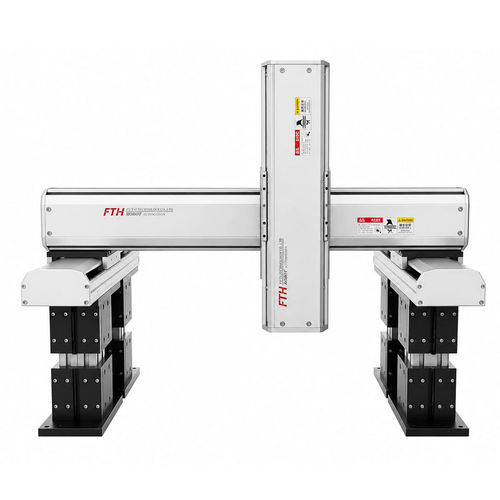
Para resolver el problema de que los ejes exteriores provoquen una carga de momento en los ejes interiores, los sistemas de pórtico utilizan dos ejes X y, en algunos casos, dos ejes Y y dos ejes Z. Los pórticos casi siempre tienen tres ejes: X, Y y Z. La carga en un sistema de pórtico se sitúa dentro de la huella del pórtico y este se monta sobre el área de trabajo. Sin embargo, para piezas que no pueden manipularse desde arriba, los pórticos pueden configurarse para trabajar desde abajo.
Los sistemas de pórtico se utilizan en aplicaciones con carreras largas (superiores a un metro) y pueden transportar cargas útiles muy pesadas que no son adecuadas para un diseño en voladizo. Uno de los usos más comunes de los sistemas de pórtico es el transporte aéreo, como el desplazamiento de grandes componentes de automoción de una estación a otra en una operación de montaje.
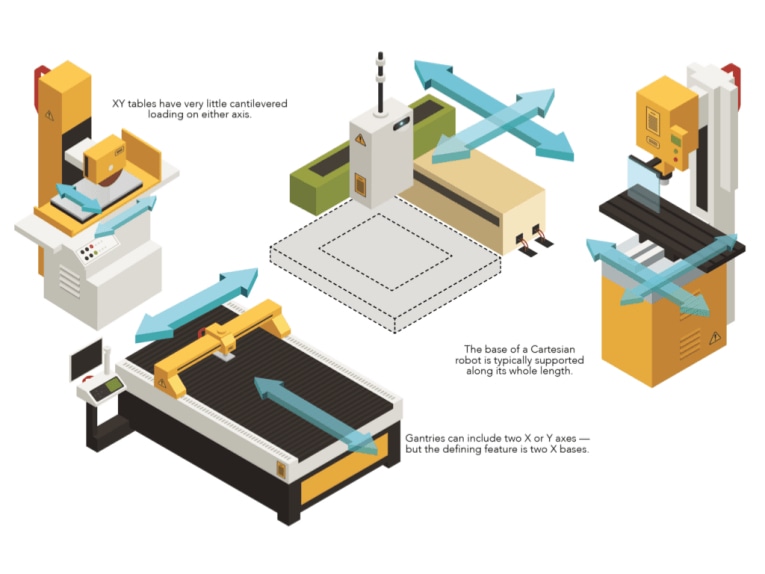
Las mesas XY son similares a los sistemas cartesianos XY en que tienen dos ejes (X e Y, como su nombre indica) montados uno encima del otro, y suelen tener carreras de un metro o menos. Pero la diferencia clave entre los sistemas cartesianos XY y las mesas XY radica en cómo se coloca la carga. En lugar de estar en voladizo, como en un sistema cartesiano, la carga en una mesa XY casi siempre está centrada en el eje Y, sin que la carga genere un momento significativo en dicho eje.
Aquí es donde el principio de funcionamiento del sistema ayuda a distinguir entre los distintos tipos de sistemas multieje. Las mesas XY suelen funcionar únicamente dentro de su propia superficie de apoyo, lo que significa que la carga no se extiende más allá del eje Y. Esto las hace idóneas para aplicaciones en las que es necesario posicionar una carga en el plano horizontal (X-Y). Un ejemplo típico es la colocación de una oblea de semiconductores para su inspección, o el posicionamiento de una pieza para llevar a cabo una operación de mecanizado. Los diseños denominados de «estructura abierta» o «apertura abierta» cuentan con una abertura libre que atraviesa el centro de la mesa. Esto permite su uso en aplicaciones en las que es necesario que la luz u objetos pasen a través de ella, como en aplicaciones de inspección con retroiluminación y procesos de inserción.
Dado que las mesas XY se utilizan principalmente para aplicaciones de muy alta precisión, el sistema de guía elegido son las guías de rodillos cruzados, que proporcionan un desplazamiento extremadamente suave y plano. Los mecanismos de accionamiento suelen ser husillos de bolas o motores lineales, aunque también son habituales los husillos de paso muy fino.
El eje base (X) de un robot cartesiano suele estar apoyado a lo largo de toda su longitud, pero el eje Y o Z está en voladizo. Una configuración de pórtico puede incluir dos ejes Y y/o dos ejes Z, para aumentar la capacidad de carga y la rigidez, pero la característica definitoria de un robot de pórtico son sus dos ejes base (X). A diferencia de los sistemas cartesianos, que tienen cargas en voladizo significativas, las mesas XY tienen muy poca carga en voladizo en cualquiera de los ejes.
El caso especial de las plataformas
Las plataformas de posicionamiento y las mesas giratorias están liderando la transición hacia diseños integrados en aplicaciones de movimiento. Basta con pensar en cómo las aplicaciones de fibra óptica, ensayo y medición, y semiconductores —como las configuraciones de montaje— utilizan plataformas y mesas de precisión para aumentar el rendimiento y la calidad. Más concretamente, la fabricación de pantallas planas ha impulsado el desarrollo de plataformas de movimiento cada vez más grandes, con accionamiento por motor lineal y soporte de carga mediante cojinetes neumáticos. Por otra parte, las plataformas accionadas por correa satisfacen la necesidad de carreras largas, pero evitan los retos que plantea el soporte de los husillos a bolas y el coste de los motores lineales.
Otro sector en crecimiento que utiliza plataformas de posicionamiento es la fabricación aditiva. En este ámbito, los materiales y las técnicas de laminado, en constante mejora, exigen nuevas plataformas en todos los niveles de rendimiento. Muchas máquinas básicas de nivel «maker» utilizan plataformas con ejes accionados por correa síncrona. Las aplicaciones más exigentes (como la investigación y la creación de prototipos, el sector médico y la fabricación en lotes pequeños) suelen emplear plataformas de posicionamiento con husillos de bolas accionados por motor para coordinar el movimiento. Del mismo modo, las aplicaciones médicas y de investigación en ciencias de la vida utilizan plataformas de ultraprecisión que ofrecen perfiles de movimiento con un rendimiento imposible de alcanzar hace una década. En este ámbito, los piezomotores, los soportes lineales en miniatura y los actuadores en tándem de movimiento grueso y fino son opciones cada vez más habituales.
Las plataformas de posicionamiento prefabricadas predominan en el sector del embalaje, ya que esta industria suele obligar a los integradores a cumplir plazos de diseño que impiden el diseño y la configuración de funciones multieje de forma interna. Del mismo modo, la industria de la máquina-herramienta está recurriendo cada vez más a plataformas de posicionamiento fabricadas a medida, por ejemplo, en máquinas de corte por láser y similares. Estas, junto con las plataformas para aplicaciones CNC, se adaptan cada vez más a tareas de movimiento específicas. Esto les permite cumplir con los parámetros dinámicos a un menor coste y sin la molestia de tener que reformatear o adaptar configuraciones estándar. Este nuevo enfoque es posible gracias a la proliferación de herramientas de software que permiten a los fabricantes de equipos originales (OEM) y a los usuarios finales manipular las iteraciones iniciales del diseño en entornos virtuales que cuentan con modelos precisos de los componentes reales de las plataformas.
El montaje es un caso distinto. En este ámbito, las plataformas cartesianas semipersonalizadas destacan para tareas de «pick-and-place» y de inspección mediante visión artificial. En estas configuraciones son más habituales los motores rotativos tradicionales combinados con dispositivos de conversión de movimiento rotativo a lineal (por ejemplo, husillos de bolas) y controladores que compensan la dinámica del sistema para alcanzar una precisión de unos pocos micrómetros o incluso mayor.
Las aplicaciones en el sector de la automoción varían ampliamente. Por ejemplo, la gran escala de las tareas de chapistería y montaje de carrocerías plantea retos únicos que, en algunos casos, solo satisfacen las plataformas suspendidas (o aquellas con sistemas de piñón y cremallera). En el extremo opuesto del espectro, las plataformas que transportan instrumentos de inspección para detectar características de las piezas a escala nanométrica suelen adoptar la forma de conjuntos de ejes de accionamiento directo controlados por un controlador de precisión que incluso corrige las fluctuaciones ambientales.