#Novedades de la industria
¿Por qué los actuadores eléctricos de articulaciones robóticas están reemplazando a los sistemas hidráulicos en los robots humanoides?
Los actuadores eléctricos de articulaciones robóticas permiten desarrollar robots humanoides más eficientes, compactos y precisos.
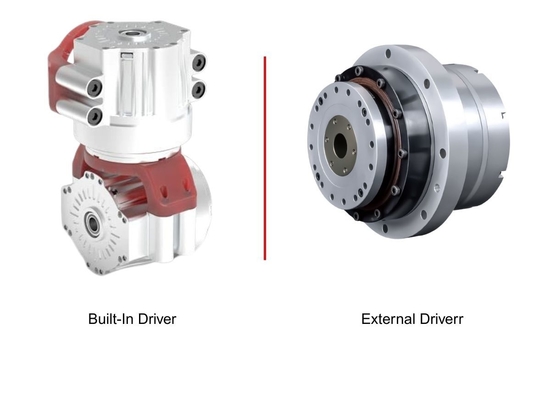
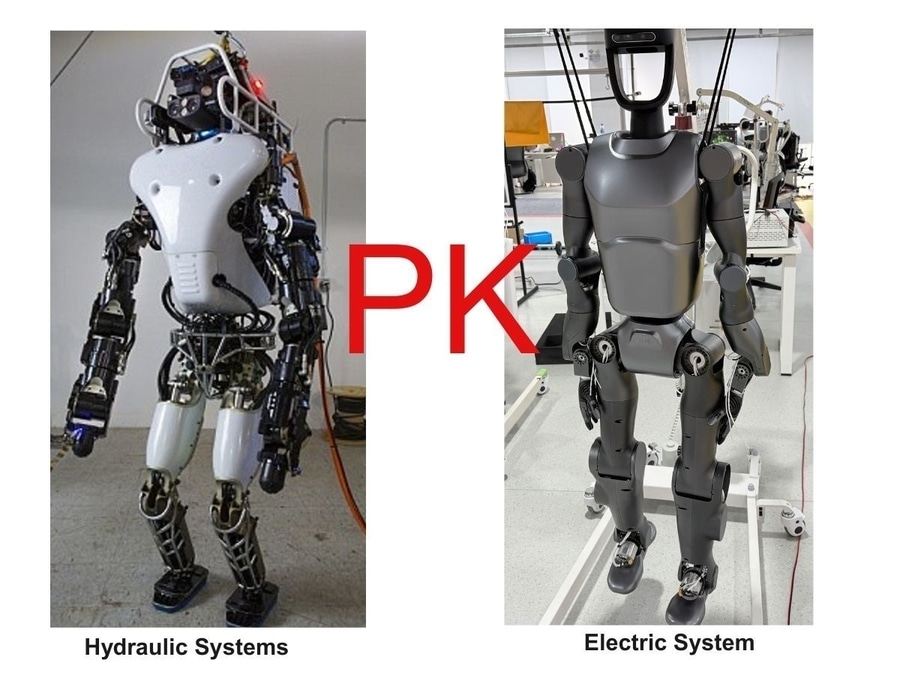
A medida que los robots humanoides pasan de la investigación y el desarrollo a aplicaciones reales, los sistemas de accionamiento de sus articulaciones deben cumplir mayores requisitos de eficiencia, precisión, diseño compacto, bajo peso, fiabilidad e integración. En comparación con los sistemas hidráulicos, los actuadores eléctricos para articulaciones robóticas son especialmente adecuados para arquitecturas articulares alimentadas por batería y distribuidas. Estos actuadores pueden integrar componentes como reductores armónicos, reductores planetarios, encoders, drivers y sensores en sistemas de accionamiento compactos. Este artículo compara los sistemas de accionamiento eléctricos e hidráulicos y analiza el papel de los reductores armónicos, los reductores planetarios y los husillos de rodillos planetarios en diferentes articulaciones de robots humanoides. También explica cómo seleccionar la arquitectura de actuador adecuada según el par, la velocidad, la precisión, la carga y el espacio disponible.