#Tendencias de productos
Ajuste PID del Harmonic Joint Actuator HPJM: cómo reducir el jitter de posicionamiento
Una guía práctica para ajustar el PID del HPJM y reducir el jitter de posicionamiento.
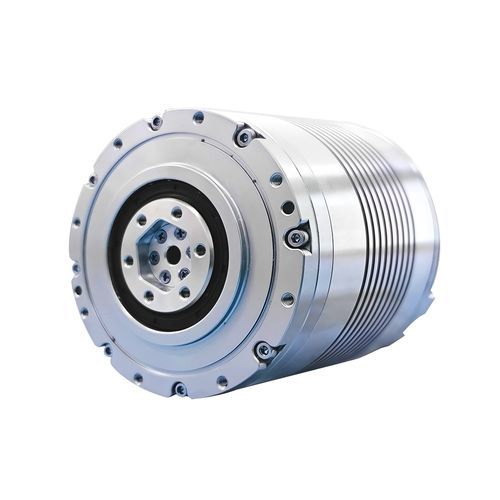
El jitter de posicionamiento en una articulación robótica puede deberse a parámetros PID desajustados, condiciones de carga, características mecánicas o al rendimiento de la realimentación. Este artículo explica la estructura de control PID en cascada del Harmonic Joint Actuator HPJM y las funciones de los parámetros P/I del lazo de velocidad y de los parámetros P/D del lazo de posición. También presenta un procedimiento práctico de ajuste que incluye comprobaciones mecánicas, ajuste de parámetros, pruebas de movimiento y guardado de parámetros. Además, se introduce el ajuste PID mediante CAN, CANopen, EtherCAT y el software Magic, ayudando a los ingenieros a adaptar el HPJM a diferentes aplicaciones robóticas mientras equilibran la precisión de posicionamiento, la velocidad de respuesta y la estabilidad del movimiento.