#Tendencias de productos
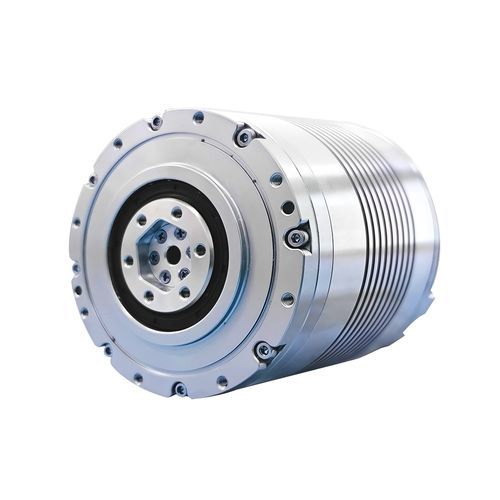
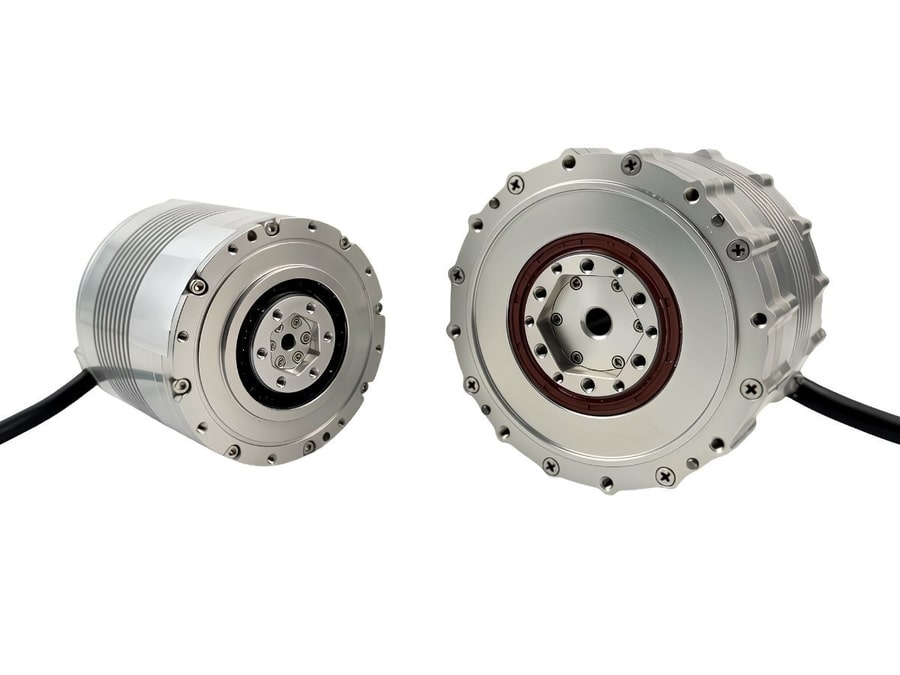
Soluciones de articulaciones para robots cuadrúpedos con el módulo articular planetario HONPINE JRM
¿Cómo resuelve el módulo articular planetario HONPINE JRM los principales desafíos de rendimiento de los robots cuadrúpedos de alta dinámica?
Los robots cuadrúpedos que operan en entornos complejos requieren un alto nivel de precisión articular, respuesta dinámica, resistencia a impactos, par de salida y estabilidad térmica. Este artículo analiza seis desafíos técnicos clave en el desarrollo de robots cuadrúpedos y explica cómo el módulo articular planetario HONPINE JRM ayuda a resolverlos mediante un bajo juego mecánico, una respuesta rápida de los tres lazos de control, una elevada rigidez torsional, una gran capacidad de sobrecarga, una velocidad de salida estable y un amplio rango de temperaturas de funcionamiento. También examina las condiciones de funcionamiento continuo y los límites de sobrecarga para ayudar a los desarrolladores de robots a evaluar el rendimiento de las articulaciones y seleccionar soluciones articulares planetarias adecuadas para robots industriales de inspección de alta dinámica.