Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Optimización de la precisión para aplicaciones específicas
{{{sourceTextContent.subTitle}}}
Errores en los sistemas de movimiento lineal
{{{sourceTextContent.description}}}
A la hora de evaluar la precisión de un sistema de movimiento lineal, suele prestarse especial atención a la precisión de posicionamiento y a la repetibilidad del mecanismo de accionamiento. Sin embargo, hay muchos factores que contribuyen a la precisión (o imprecisión) de un sistema lineal, entre ellos los errores lineales, los errores angulares y los errores de Abbé. De estos tres tipos, los errores de Abbé son probablemente los más difíciles de medir, cuantificar y prevenir, pero pueden ser la causa más significativa de resultados indeseables en aplicaciones de mecanizado, medición y posicionamiento de alta precisión.
Los errores de Abbé se originan como errores angulares: se deben a la combinación de los errores angulares del sistema de movimiento y el desplazamiento entre el punto de interés —ya sea para el utillaje o el transporte de la carga— y el origen del error, como el husillo o la guía del eje lineal. Los errores angulares —comúnmente denominados «balanceo», «cabeceo» y «guiñada»— son movimientos no deseados debidos a la rotación de un sistema lineal alrededor de sus tres ejes.
Si un sistema se desplaza horizontalmente a lo largo del eje X, como se muestra a continuación, el cabeceo se define como la rotación alrededor del eje Y, el guiñada como la rotación alrededor del eje Z y el balanceo como la rotación alrededor del eje X.
Los errores de balanceo, cabeceo y guiñada suelen deberse a imprecisiones en el sistema de guía, pero las superficies y los métodos de montaje también pueden ser fuentes de errores angulares. Por ejemplo, las superficies de montaje que no están mecanizadas con precisión, los componentes que no están suficientemente fijados o incluso las diferentes tasas de expansión térmica entre el sistema y su superficie de montaje pueden contribuir a que se produzcan errores angulares mayores que los inherentes a las propias guías lineales.
Cabe señalar que los rodamientos lineales de rodillos cruzados son especialmente sensibles a los errores de montaje. Su rigidez y precisión los hacen menos tolerantes a las imprecisiones de montaje que otras opciones. Por eso, muchos fabricantes de rodamientos lineales recomiendan montar las variantes de rodillos cruzados únicamente sobre superficies pulidas que no presenten una deflexión superior a unos pocos micrómetros.
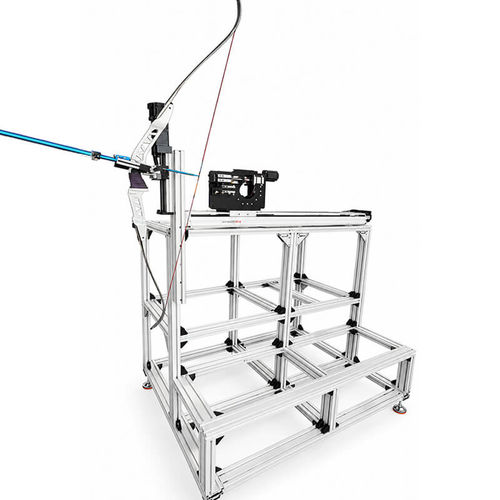
Los errores de Abbé son especialmente problemáticos porque amplifican lo que, en la mayoría de los casos, son errores angulares muy pequeños, cuya magnitud aumenta a medida que aumenta la distancia respecto al componente que causa el error (lo que se denomina «desplazamiento de Abbé»).
En el caso de las cargas en voladizo, cuanto más lejos se encuentre la carga de la causa del error angular, mayor será el error de Abbé. La causa del error angular suele ser la guía o un punto de la superficie de montaje. Es más, los errores de Abbé en configuraciones multieje son aún más complejos, ya que se ven agravados por la presencia de errores angulares en cada eje.
Los mejores métodos para minimizar los errores de Abbé consisten en utilizar guías de alta precisión y garantizar que las superficies de montaje estén suficientemente mecanizadas, de modo que no introduzcan imprecisiones adicionales en el sistema. Reducir el desplazamiento de Abbé acercando la carga lo más posible al centro del sistema también minimizará los errores de Abbé.
Los errores de Abbé se miden con mayor precisión mediante un interferómetro láser u otro dispositivo óptico que sea completamente independiente del sistema. Sin embargo, los interferómetros láser no resultan prácticos para la mayoría de las configuraciones, por lo que en muchas aplicaciones en las que el error de Abbé es un factor a tener en cuenta se utilizan encoders lineales. En este caso, las mediciones más precisas del error de Abbé se obtienen cuando el cabezal de lectura del codificador se monta en el punto de interés, como la herramienta o la carga.
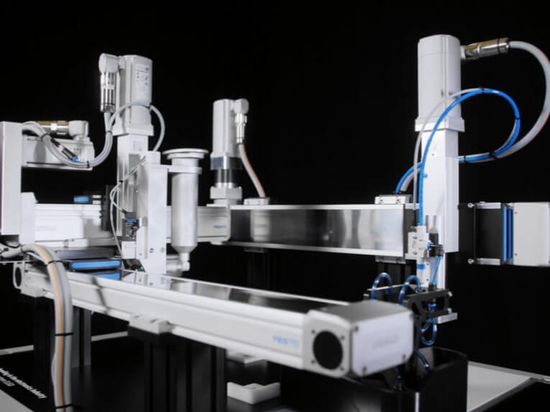
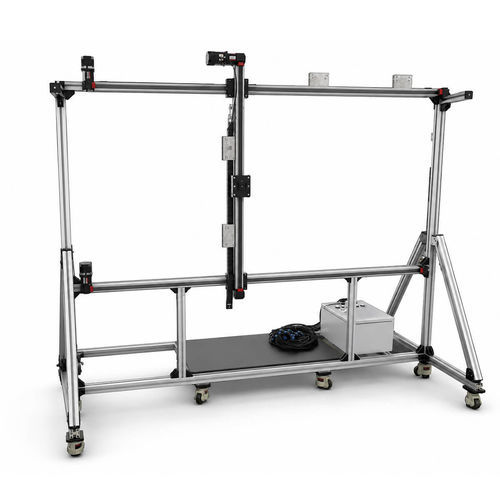
Las mesas XY son menos susceptibles a los errores de Abbé que otros tipos de sistemas multieje, como los robots cartesianos. Esto se debe principalmente a que minimizan la longitud del recorrido en voladizo y suelen funcionar con la carga situada en el centro del carro del eje Y.
En un mundo ideal, un sistema de movimiento lineal presentaría un movimiento perfectamente plano y recto, y alcanzaría la posición prevista sin ningún error en todo momento. Sin embargo, incluso las guías y los accionamientos lineales de mayor precisión (tornillos, cremalleras y piñones, correas, motores lineales) presentan algunos errores debidos a las tolerancias de mecanizado, la manipulación, el montaje e incluso la forma en que se aplican.
Existen tres tipos de errores en los sistemas de movimiento lineal —errores lineales, errores angulares y errores planos— y cada tipo tiene un efecto diferente sobre el sistema y la aplicación. Para evitar pagar por componentes de alta precisión donde no son necesarios o acabar con un sistema que no cumple los requisitos de la aplicación, es importante comprender las diferencias entre estos tres tipos de errores de movimiento lineal y sus causas.
Errores lineales en los sistemas lineales: Los errores lineales incluyen la precisión de posicionamiento y la repetibilidad. A veces se hace referencia a estos errores como «errores de posicionamiento», ya que especifican la capacidad del sistema para alcanzar la posición deseada. En el contexto de los sistemas lineales, el término «precisión» suele referirse a la precisión de posicionamiento, que es la desviación entre la posición objetivo y la posición alcanzada por el sistema. La repetibilidad se refiere a la capacidad de un sistema para volver a la misma posición tras múltiples intentos. El principal factor que contribuye a los errores lineales es el mecanismo de accionamiento (por ejemplo, husillo, cremallera y piñón o motor lineal), pero el ajuste del sistema también puede afectar a su capacidad para alcanzar la posición objetivo de forma precisa y repetible.
Errores angulares en sistemas lineales
Como se ha mencionado anteriormente, los errores angulares son aquellos en los que el punto de interés gira alrededor de un eje. Se denominan habitualmente errores de balanceo, cabeceo y guiñada, que indican la rotación alrededor de los ejes X, Y o Z, respectivamente. Si el punto de interés es el centro de la mesa o del carro, es posible que los errores angulares no tengan un efecto significativo en la aplicación. Sin embargo, cuando el punto de interés se encuentra a cierta distancia de la mesa o del carro, los errores de Abbé —que son errores angulares amplificados por la distancia— pueden producir resultados indeseables, especialmente en aplicaciones de mecanizado, medición y montaje. Las causas principales de los errores angulares y, por extensión, de los errores de Abbé, son las imprecisiones en las guías lineales y las superficies de montaje mal mecanizadas.
Errores planos en los sistemas lineales
Los errores planos —a menudo denominados problemas de rectitud y planitud— se producen durante el recorrido del sistema, pero, en lugar de una rotación alrededor de un eje, los errores planos son desviaciones respecto a un plano de referencia ideal y recto. La rectitud define la amplitud del movimiento a lo largo del eje Y a medida que el sistema se desplaza a lo largo del eje X. De forma similar, la planitud define la amplitud del movimiento a lo largo del eje Z a medida que el sistema se desplaza a lo largo del eje X.
Cabe señalar aquí que el punto de referencia es el eje de desplazamiento (normalmente el eje X), por lo que solo hay dos tipos de errores planos, relacionados con el movimiento a lo largo de los dos ejes restantes.
Los errores planos son perjudiciales para aplicaciones como la dosificación, el mecanizado o la medición, en las que el comportamiento del sistema durante el movimiento es fundamental. En los sistemas multieje, los errores planos en un eje afectan al eje (o ejes) adyacente(s), especialmente cuando los ejes están apilados, como en las mesas X-Y, las mesas planas y algunos sistemas cartesianos.