Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Guía completa para comprender e implementar sistemas de pórtico
{{{sourceTextContent.subTitle}}}
Conceptos teóricos, componentes fundamentales y funcionamiento de los sistemas de pórtico
{{{sourceTextContent.description}}}
¿Qué es un sistema de pórtico y cuáles son sus componentes principales?
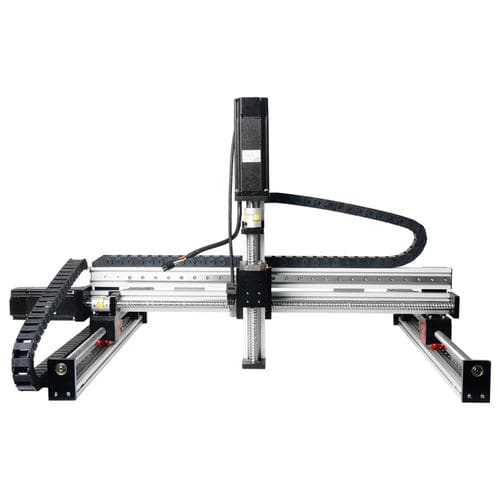
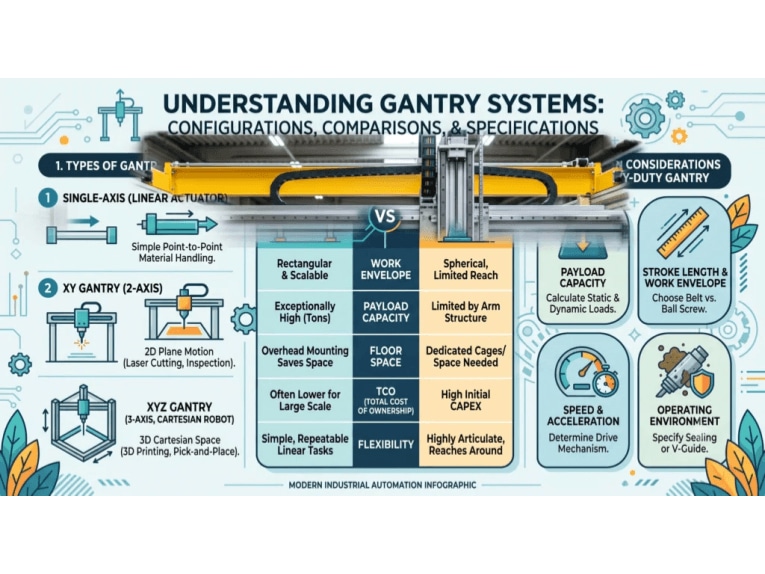
Un sistema de pórtico es, en esencia, un robot cartesiano que cuenta con una estructura mecánica multieje que desplaza herramientas o cargas útiles con gran precisión por una amplia zona de trabajo. Entre sus componentes clave se incluyen raíles y bastidores lineales rígidos, rodamientos o guías para un movimiento fluido, motores y mecanismos de accionamiento para el desplazamiento, así como sistemas de control de software y hardware.
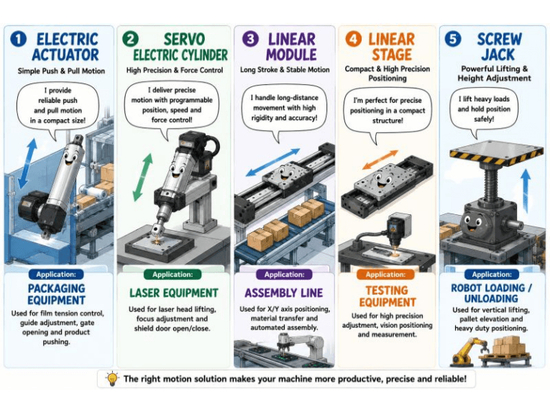
Los sistemas de pórtico resultan útiles en actividades de automatización pesada e ingeniería de precisión, como el transporte de piezas pesadas, la impresión 3D capa a capa o incluso la impresión en el rango de los micrómetros.Los vehículos propulsados por palas, a diferencia de los brazos robóticos, permiten realizar trabajos industriales mucho más complejos. Su capacidad para funcionar en entornos lineales, guiados y controlados por ordenador permite una precisión extrema, una gran disponibilidad del espacio de trabajo y una capacidad de carga útil significativa. Por ello, son imprescindibles en una amplia gama de sectores, desde la automoción hasta la electrónica.
Conceptos teóricos de los sistemas de pórtico
Los sistemas de pórtico son un tipo de plataforma robótica lineal diseñada para mover objetos o herramientas en direcciones ortogonales. Consisten en un bastidor o puente aéreo que se extiende sobre un área de trabajo, con un carro (o trole) que se desplaza a lo largo de uno o más ejes. Esta configuración es, en esencia, un robot de coordenadas cartesianas capaz de posicionar una carga útil en cualquier coordenada X-Y-Z dentro de su área de trabajo. Debido a este diseño, los robots de pórtico a veces se denominan simplemente «robots cartesianos» o «robots lineales».
1. Papel en la automatización
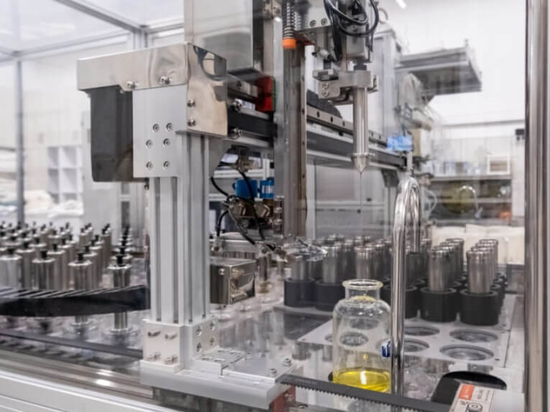
Los sistemas de pórtico proporcionan un posicionamiento fiable y repetible para tareas automatizadas como la recogida y colocación, el montaje y la inspección, lo que reduce la fatiga humana y mejora la consistencia. Sus amplios espacios de trabajo y su elevada capacidad de carga les permiten dar servicio a líneas de montaje completas, superando a los brazos robóticos tradicionales en operaciones a gran escala. Son muy apreciados por su velocidad y precisión, lo que los hace ideales para tareas de automatización de amplio alcance.
2. Papel en la ingeniería de precisión
Los sistemas de pórtico destacan en la ingeniería de precisión gracias a su movimiento lineal rígido, que permite alcanzar una precisión a nivel micrométrico, crucial para la fabricación de productos electrónicos y semiconductores. Esta precisión es vital para tareas como el mecanizado CNC, la impresión 3D y la metrología, donde el posicionamiento preciso es fundamental para la calidad y la fiabilidad.
3. Comparación con los robots articulados
Otro aspecto teórico es la diferencia en la cinemática en comparación con los robots articulados. Los robots de pórtico, con sus ejes lineales, ofrecen una cinemática más sencilla en comparación con los brazos robóticos de 6 ejes, que presentan movimientos complejos de articulaciones giratorias. Esto se traduce en una programación y un control más sencillos, especialmente para movimientos simples o planos. El movimiento lineal restringido de los pórticos también proporciona una repetibilidad inherente, lo que reduce los errores debidos a la flexión y al juego.
Componentes principales y mecánica de los sistemas de pórtico
Para comprender cómo los sistemas de pórtico alcanzan su rendimiento, analicemos sus componentes principales y su mecánica. El diseño de un pórtico es modular y consta de varios subsistemas clave que funcionan de forma coordinada:
1. Bastidor lineal y guías
Las guías lineales son la columna vertebral de un robot de pórtico, ya que proporcionan las vías por las que se desplazan los elementos móviles. Suelen ser vías largas y rectas fabricadas en acero endurecido o aluminio, mecanizadas con precisión para garantizar una fricción y una deflexión mínimas.
Entre los diseños habituales de raíles se incluyen los raíles perfilados (de sección transversal rectangular con bloques de rodamientos a juego) y los raíles de eje redondo.
Los raíles lineales perfilados ofrecen una alta precisión y capacidad de carga gracias al uso de vías mecanizadas y rodamientos de bolas recirculantes,
mientras que los raíles redondos son más sencillos y suelen utilizarse para cargas más ligeras.
En algunos pórticos, se utilizan dos rieles paralelos para un eje con el fin de aumentar la estabilidad (por ejemplo, rieles dobles del eje X que soportan un puente). Estos rieles deben ser rígidos y estar perfectamente alineados en línea recta, ya que definen la trayectoria del movimiento. Cualquier desviación en los rieles se traduciría directamente en errores de posicionamiento.
2. Bastidor y puente del pórtico
El bastidor es la estructura que sostiene los rieles y otros componentes. Muchos sistemas de pórtico cuentan con un puente o viga de pórtico que se extiende entre dos soportes laterales (como en la analogía de la grúa de pórtico). Este puente soporta los componentes de los ejes Y y Z.
En un pórtico auténtico, ambos extremos del puente están apoyados y se desplazan a lo largo de los carriles del eje X. Este diseño de doble apoyo mejora la rigidez y permite cargas útiles más pesadas y recorridos más largos sin que se produzca hundimiento.
Los bastidores suelen estar fabricados con perfiles extruidos de acero o aluminio para proporcionar una base estable y resistente a las vibraciones. La estructura mecánica debe soportar no solo el peso estático de las cargas útiles, sino también las fuerzas dinámicas derivadas de la aceleración y la desaceleración.
3. Rodamientos y guías lineales
Sobre los raíles se montan bloques de rodamientos o guías lineales que permiten que las partes móviles del pórtico se deslicen con suavidad. Estos rodamientos minimizan la fricción entre los raíles fijos y el carro móvil. Existen varios tipos comunes:
Rodamientos de bolas de recirculación: de baja fricción, alta precisión y gran capacidad de carga; ideales para un movimiento suave y preciso en pórticos de precisión.
Rodamientos de rodillos: alta capacidad de carga y rigidez; adecuados para aplicaciones de servicio pesado debido a su mayor superficie de contacto.
Cojinetes deslizantes: de bajo coste, resistentes a la suciedad y autolubricantes; se utilizan en pórticos de baja velocidad y baja precisión debido a su mayor fricción.
La selección adecuada de los rodamientos es fundamental. Los bloques de rodamientos deben soportar no solo la carga útil, sino también las fuerzas de aceleración (que pueden ser muchas veces superiores al peso de la carga útil). Además, mantienen la alineación; una alineación deficiente puede provocar atascos o un desgaste desigual.
4. Actuadores: motores y mecanismos de accionamiento
El movimiento en cada eje de un pórtico es impulsado por un actuador. La elección del motor y del mecanismo de accionamiento afecta directamente a la velocidad, la fuerza y la precisión del sistema.
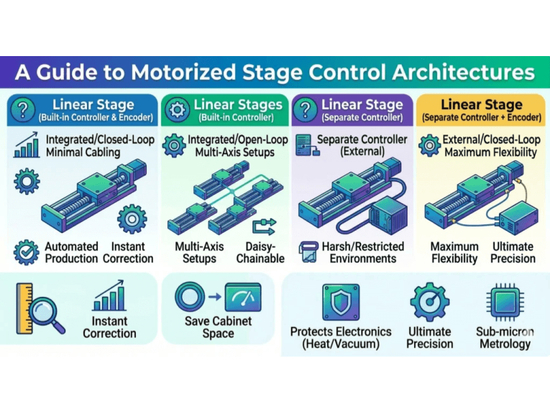
Motores paso a paso: habituales en aplicaciones en las que el coste es un factor determinante, como impresoras 3D y máquinas CNC de bricolaje. Los motores paso a paso giran en pasos discretos, lo que permite un control de posición en bucle abierto. Aunque son sencillos y precisos a bajas velocidades, pueden perder la sincronización bajo cargas elevadas.
Servomotores: se utilizan para sistemas de pórtico de alto rendimiento que requieren un movimiento rápido y preciso. Combinados con codificadores y controladores de bucle cerrado, proporcionan retroalimentación en tiempo real y corrección de errores. Son ideales para robots industriales que necesitan un alto rendimiento y precisión, especialmente con cargas variables.
Motores lineales: se encuentran en sistemas de pórtico avanzados, donde eliminan las transmisiones mecánicas para lograr un movimiento lineal directo. Proporcionan un movimiento suave, altas velocidades y una precisión excepcional debido a la ausencia de holgura. Los motores lineales se utilizan en aplicaciones de alta gama, como la fabricación de semiconductores, donde la precisión extrema es crucial.
5. Mecánica de accionamiento
Por lo general, la rotación del motor debe traducirse en un desplazamiento lineal. Entre los mecanismos más comunes se incluyen:
Accionamientos por husillo de bolas: Los husillos de bolas, accionados por un motor, transforman el movimiento giratorio en un desplazamiento lineal del carro, lo que ofrece una alta precisión y un empuje esenciales para aplicaciones como las máquinas-herramienta. Su holgura mínima, especialmente con tuercas precargadas, permite una repetibilidad a nivel de micras. Sin embargo, las restricciones de longitud para evitar el pandeo y las velocidades más lentas en ejes largos son limitaciones.
Accionamientos por correa: Los accionamientos por correa, que utilizan una correa dentada accionada por un motor, permiten recorridos largos y velocidades elevadas, algo habitual en el sector del embalaje y en las impresoras 3D de gran formato, aunque ofrecen una menor precisión de posicionamiento debido a la elasticidad y son más adecuados para cargas ligeras o medias.
Accionamientos de cremallera y piñón: Los accionamientos de cremallera y piñón, que utilizan un piñón accionado por motor que se acopla a una cremallera lineal, soportan cargas pesadas y longitudes ilimitadas, son adecuados para fresadoras CNC de gran tamaño y ofrecen una buena precisión con componentes de alta calidad a pesar del posible juego.
6. Sistemas de control y software
El «cerebro» de un sistema de pórtico es su sistema de control —normalmente un controlador de movimiento o un PLC (controlador lógico programable)— combinado con un software que planifica y coordina el movimiento. El sistema de control lee las posiciones deseadas y envía órdenes a los motores (además de supervisar la información de retroalimentación de los codificadores, si los hay) para ejecutar un movimiento suave y coordinado a lo largo de todos los ejes.
Entre los elementos clave del control de pórtico se incluyen:
Controlador de movimiento / PLC: Este hardware coordina los movimientos multieje. En configuraciones avanzadas, un controlador de movimiento específico o un PLC industrial con funciones de control de movimiento calcula las trayectorias de los motores. Garantiza que, si, por ejemplo, los ejes X e Y deben moverse simultáneamente para trazar una línea diagonal, lo hagan a las velocidades relativas correctas.
Sensores de retroalimentación: Los codificadores de los motores (o las reglas lineales de los ejes) proporcionan información de posición en tiempo real para corregir cualquier error entre la posición ordenada y la posición real. Algunos sistemas de pórtico utilizan codificadores lineales de alta resolución para lograr una precisión a nivel de micras. Por ejemplo, un pórtico de montaje de placas de circuito impreso (PCB) de gama alta podría utilizar escalas lineales de vidrio para garantizar la precisión en la colocación de los componentes en una placa de circuito.
Software y programación: En cuanto al software, los sistemas de pórtico pueden programarse utilizando software de movimiento especializado o código G. El software moderno permite a los usuarios planificar trayectorias complejas, ajustar velocidades (avances) y aceleraciones, e incluso integrar visión artificial o sensores. Funciones como la planificación de trayectorias garantizan que el pórtico se desplace siguiendo curvas suaves, en lugar de movimientos bruscos eje por eje. El software suele ofrecer una interfaz de usuario para que los operarios introduzcan parámetros, ejecuten trabajos y supervisen el estado.