#Tendencias de productos
Motor de articulación para robots humanoides: una solución a nivel de sistema para diferentes requisitos de las articulaciones robóticas
El diseño de motores de articulación para robots humanoides debe centrarse en una optimización a nivel de sistema específica para cada articulación, equilibrando la densidad de par, la precisión, la velocidad, la capacidad de retroaccionamiento, el r
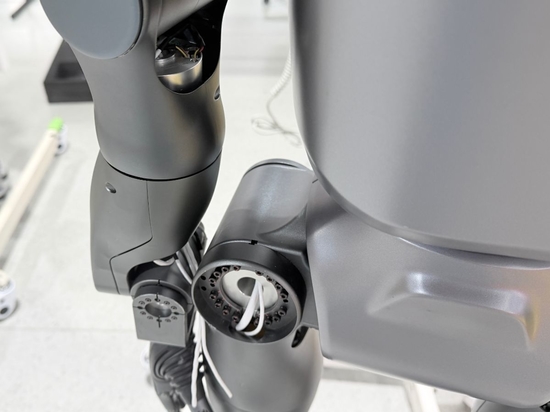
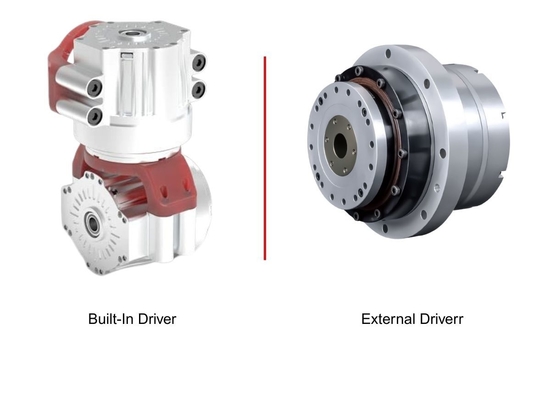
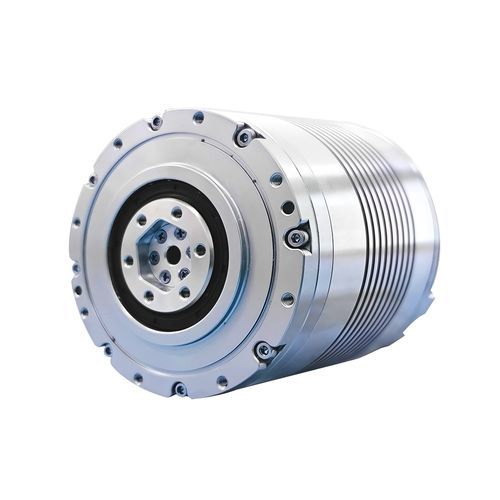
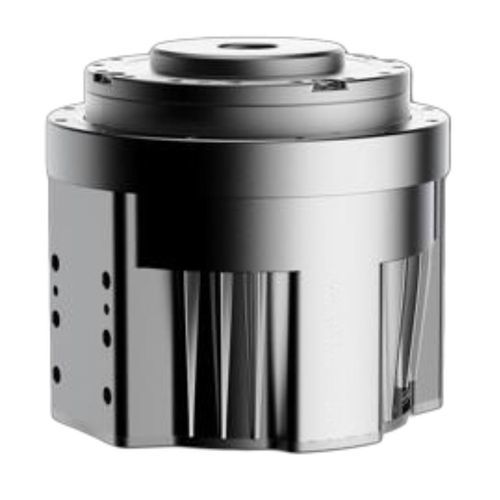
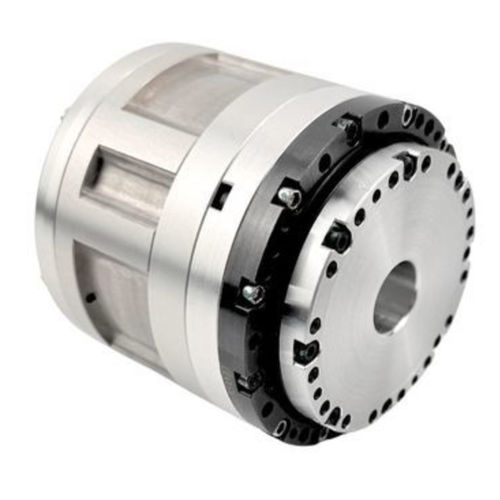
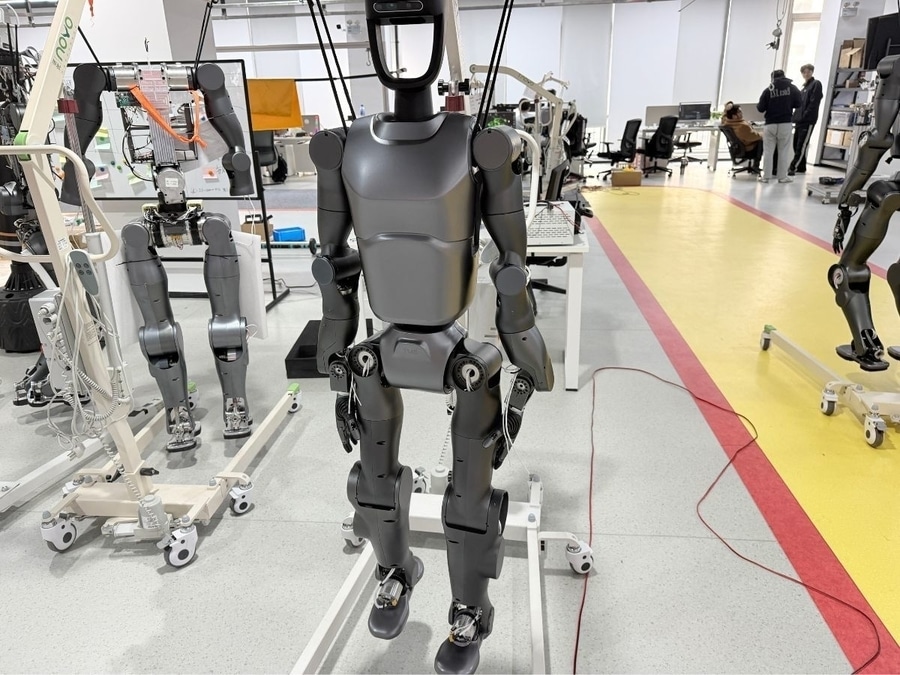
Un motor de articulación humanoide de alto rendimiento es mucho más que un motor eléctrico potente: es un sistema de movimiento integrado que combina el motor, el reductor, el encoder, el accionamiento, el freno, los sensores, los rodamientos y la carcasa. Las articulaciones de la cadera, la rodilla, el hombro, la muñeca y los dedos tienen requisitos diferentes, por lo que el actuador debe diseñarse en función de cada articulación específica, en lugar de utilizar una arquitectura sobredimensionada y uniforme en todo el robot. Soluciones como los actuadores de alta densidad de par con reductores armónicos, las arquitecturas QDD, los módulos de articulación integrados, los diseños de eje hueco, las relaciones de reducción optimizadas y la coordinación de la realimentación y la gestión térmica pueden ayudar a lograr el equilibrio adecuado entre par, velocidad, precisión, respuesta dinámica, peso y fiabilidad.