Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Solución de apriete automático de microtornillos para manos hábiles
{{{sourceTextContent.subTitle}}}
apriete con microtornillos, mano hábil, robot humanoide, alimentador rotativo de tornillos, módulo de apriete accionado por servomotor, herramientas de apriete inteligentes, prevención de errores, trazabilidad de datos
{{{sourceTextContent.description}}}
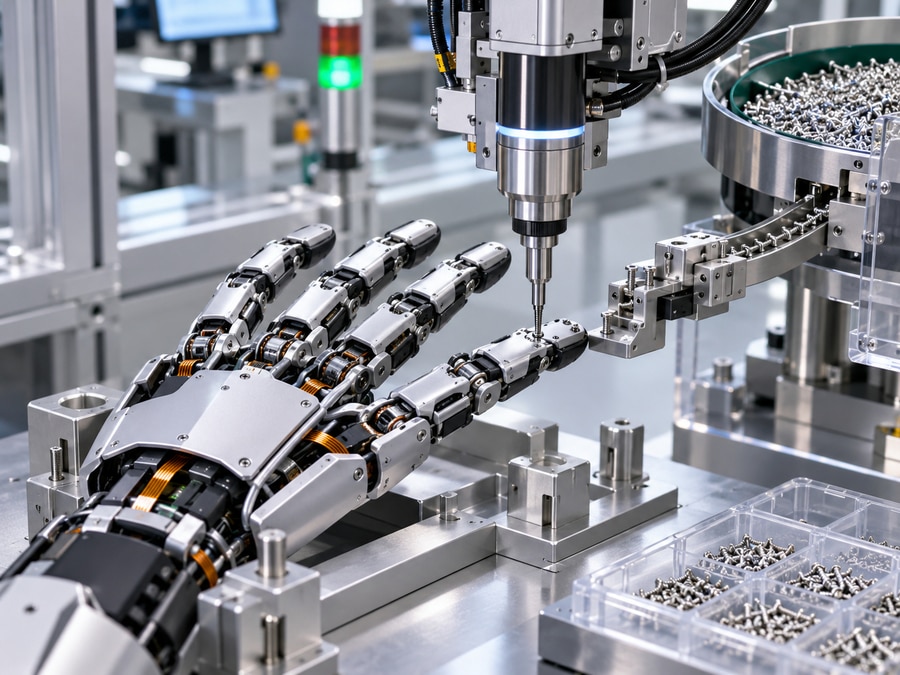
A medida que el sector de los robots humanoides crece rápidamente, la «mano diestra» —el «efector final» del robot— está acaparando cada vez más atención, y el número de tornillos que hay dentro de una sola mano es mucho mayor de lo que la mayoría imagina. Según el análisis estructural de Danikor sobre las manos dexterosas, una unidad típica contiene entre 100 y 200 tornillos, en su mayoría tornillos en miniatura de M0,6 a M1,2, repartidos entre conjuntos de motores, mecanismos de transmisión, reductores, sensores y estructuras de articulación de los dedos, incluidos microtornillos delgados como el M1,2×25. En comparación con los productos industriales habituales, los tornillos de las manos diestras comparten características distintivas: tamaño miniatura, alta resistencia, resistencia a la corrosión, cabeza de perfil bajo, facilidad de apriete y protección contra el aflojamiento. Por sencillos que parezcan, todos estos requisitos juntos implican que los sistemas convencionales de alimentación y apriete de tornillos deben rediseñarse casi por completo.
1. Por qué las manos diestras suponen un reto a la hora de apretar
La combinación de requisitos —tamaño miniatura, alta resistencia, resistencia a la corrosión, cabeza baja, facilidad de apriete y protección contra el aflojamiento— parece sencilla sobre el papel, pero obliga a replantearse todo el enfoque de alimentación y apriete. Estos tornillos no son elementos de fijación genéricos: se distribuyen a través de los módulos de la mano con mayor densidad de espacio y valor, donde un solo defecto puede comprometer todo el ensamblaje.
2. Tres problemas difíciles en el apriete de microtornillos
2.1 Espacio limitado
Una mano dexterosa imita a la mano humana; el interior de las articulaciones de los dedos y las cavidades articulares presenta una gran limitación de espacio. Las cavidades articulares cerradas siguen siendo manejadas en su mayoría mediante intervención manual en la actualidad. Incluso en espacios abiertos, la línea de visión queda fácilmente bloqueada por piezas estructurales, por lo que los equipos automatizados tienen una accesibilidad reducida y exigen una precisión de posicionamiento muy elevada.
2.2 Par de apriete reducido
En el rango de M0,6 a M1,2, el par de apriete es bajo: un ligero exceso puede dañar la rosca o incluso romper la pieza. En el interior de la mano, los componentes de alto valor están muy apiñados, con estructuras de paredes delgadas, irregulares y curvas por todas partes y una tolerancia a fallos muy baja: un solo tornillo apretado incorrectamente puede obligar a volver a trabajar todo un dedo.
2.3 Requisito de precisión en el tiempo de ciclo
En los niveles de proceso actuales, los tornillos de espacio abierto por encima de M0,8 tardan entre 3 y 5 s/unidad, mientras que en los escenarios ultramicro de M0,6–M0,8 se tarda entre 5 y 8 s/unidad. El montaje manual no puede garantizar la uniformidad, y la eficiencia en los cambios de línea se convierte en un cuello de botella cuando se procesan múltiples especificaciones en una misma línea. Peor aún, los errores de selección, el apriete incorrecto y la omisión del apriete de tornillos pequeños son difíciles de controlar: la prevención de errores depende casi por completo de las personas.
Además, las piezas estéticas, como la carcasa de la palma, exigen una alta calidad en la superficie de los tornillos, mientras que las ubicaciones del motor y del reductor son sensibles a la posición de montaje y al par de apriete. Conseguir que una mano hábil logre realmente que «cada tornillo esté en su sitio y apretado con el par adecuado» es mucho más difícil de lo que sugieren las cifras.
3. Automatización de los microtornillos: la alimentación y el apriete son dos obstáculos
En el caso de estos tornillos en miniatura, la experiencia del sector consiste en resolver por separado la «alimentación» y el «apriete».
3.1 Fase de alimentación: sin atascos, posicionamiento preciso y prevención de errores
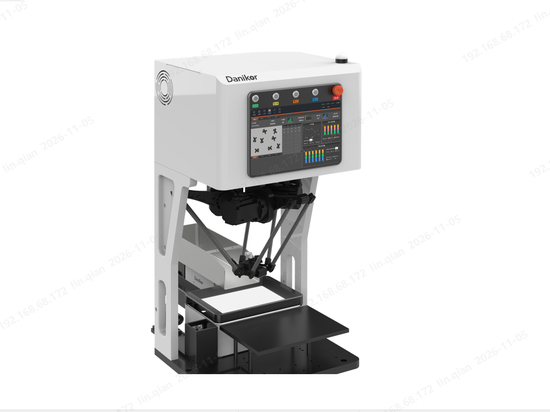
El alimentador de tornillos de disco giratorio está diseñado para microtornillos de precisión de M0,6 a M2; los tornillos con una relación longitud-diámetro ≤3 pueden alimentarse de forma estable y eficiente. Su estructura patentada garantiza que no se produzcan atascos, con una precisión de posicionamiento repetible de hasta ±0,02 mm, y utiliza un algoritmo de visión artificial para rechazar tornillos con postura anómala y detectar niveles bajos de material. Para cumplir con los requisitos de limpieza de grado 3C y de semiconductores, un módulo de vacío y componentes de limpieza permiten una alimentación libre de polvo; en el caso de tornillos con especificaciones muy similares, la detección opcional de tornillos largos o cortos evita la mezcla y la aplicación incorrecta. Cuando la capacidad aumenta y el reabastecimiento es frecuente, una tolva vibratoria en línea amplía la capacidad y estabiliza la alimentación, además de admitir el cierre mediante escaneo para evitar la mezcla en el origen.
3.2 Etapa de apriete: par preciso, estrategia correcta, trazabilidad
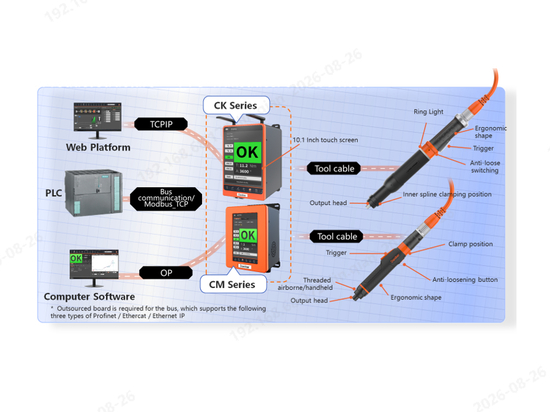
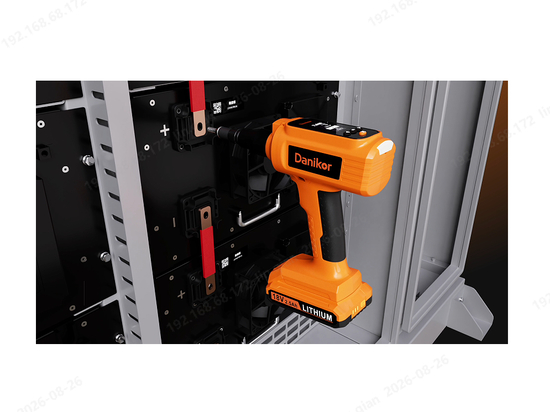
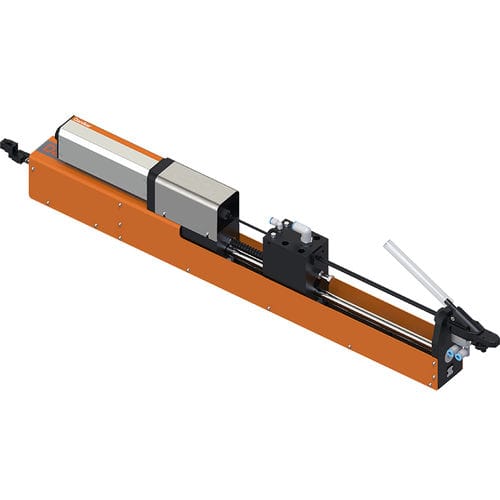
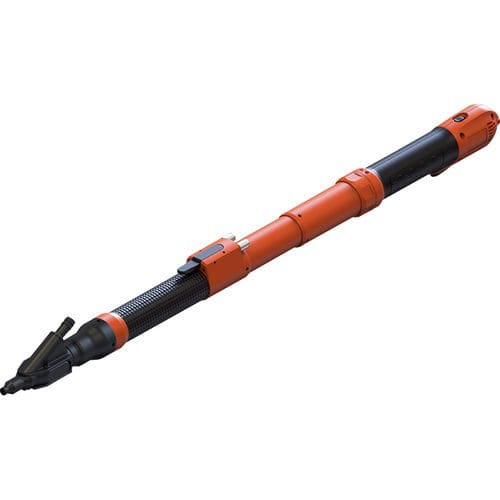
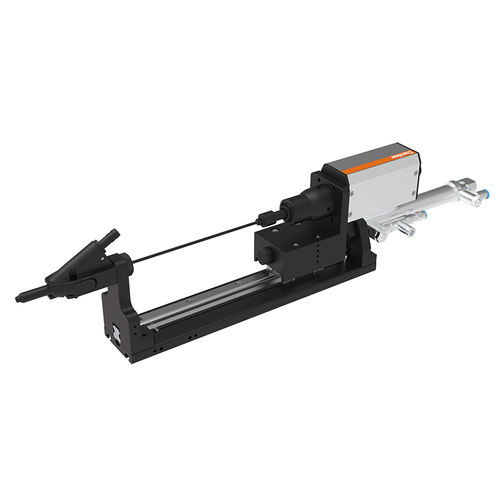
Las herramientas de apriete inteligentes de alta precisión de Danikor utilizan algoritmos propios y un control de par de alta precisión. Combinadas con el control del par de sujeción y el método de par-ángulo, identifican eficazmente el punto de asentamiento y resuelven el problema de los tornillos sueltos. En zonas sensibles a la presión, el control de par en bucle cerrado y las ventanas de supervisión evitan los daños por apriete excesivo. El módulo de apriete servoaccionado permite controlar la fuerza de presión en tiempo real, sin impactos ni daños en la rosca durante el apriete, mientras que la detección de posición permite una supervisión a prueba de errores de altura flotante sin necesidad de un sensor de desplazamiento adicional.
3.3 Datos: la prueba de la calidad
La calidad del montaje de los microtornillos no puede verificarse a simple vista; solo registrando el par, el ángulo y el tiempo de cada tornillo. El controlador puede almacenar cientos de miles de resultados de apriete y miles de curvas de apriete. Junto con el software del ordenador central para el análisis estadístico, la superposición de curvas y la integración con el MES, la calidad de montaje de productos de tan alto valor como las «manos hábiles» queda verdaderamente registrada y es auditable.
4. Conclusión
El sector de las «manos diestras» se encuentra todavía en una fase inicial y aún no ha alcanzado la producción en masa, pero la demanda de automatización para «tornillos pequeños, alta precisión, sólida prevención de errores y trazabilidad» ya es muy clara. Quien valide su proceso primero tomará la delantera cuando llegue el volumen de producción.
Desde la alimentación de precisión y el suministro estable de tornillos, pasando por el apriete de alta precisión y las estrategias avanzadas, hasta un sistema de trazabilidad de datos de bucle cerrado, el montaje automatizado de manos dexterosas no consiste en un simple cambio de equipos puntuales. Para escenarios de montaje de microprecisión, como las manos dexterosas, Danikor se rige por la filosofía de «El apriete debe ser preciso, la calidad debe ser fiable» (拧紧必准,质为可信), proporcionando una solución integrada que abarca la alimentación de tornillos, el apriete y la trazabilidad de datos.
Preguntas frecuentes
P: ¿Por qué resulta difícil apretar automáticamente los microtornillos en las manos robóticas? R: Una mano robótica suele contener entre 100 y 200 tornillos en miniatura, en su mayoría de M0,6 a M1,2, repartidos entre motores, transmisiones, reductores, sensores y articulaciones de los dedos. Las cavidades de las articulaciones tienen un espacio limitado y están ocultas a la vista, por lo que las herramientas automatizadas tienen una accesibilidad reducida y requieren una precisión de posicionamiento muy alta. El bajo par (un ligero sobrepaso daña las roscas), combinado con piezas densas, de gran valor, de paredes delgadas y curvas, implica una baja tolerancia a fallos: un solo tornillo defectuoso puede hacer que haya que desechar un dedo entero. Además, es difícil garantizar manualmente unos tiempos de ciclo precisos y un control de errores para evitar mezclas.
P: ¿Cómo automatiza Danikor la alimentación y el apriete de microtornillos para manos diestras? R: Danikor divide el problema en alimentación y apriete. El alimentador de tornillos de disco giratorio logra cero atascos con un posicionamiento repetible de ±0,02 mm, rechazo mediante visión artificial de posturas anómalas y detección de material insuficiente, alimentación opcional por vacío sin polvo, detección de tornillos largos/cortos y una tolva de apertura por escaneo para evitar la mezcla. Para el apriete, las herramientas de apriete inteligentes de alta precisión utilizan algoritmos propios, control del par de sujeción y el método de par-ángulo para localizar el punto de asentamiento y resolver los tornillos sueltos, mientras que un módulo de apriete servoaccionado mantiene la fuerza de presión controlable en tiempo real sin impactos y detecta la altura de flotación sin necesidad de sensores adicionales. El par, el ángulo y el tiempo de cada tornillo se registran y se vinculan al MES para garantizar la trazabilidad en bucle cerrado.