Añadir a mis favoritos
Ver traducción automática
Esta es una traducción automática. Para ver el texto original en inglés
haga clic aquí
#Tendencias de productos
{{{sourceTextContent.title}}}
Selección de sondas ultrasónicas de espesor: control de la corrosión frente a medición de precisión en paredes delgadas
{{{sourceTextContent.subTitle}}}
Selección de sondas de espesor ultrasónicas: control de la corrosión frente a medición de precisión en paredes delgadas
{{{sourceTextContent.description}}}
Dos tareas de medición de espesor que no deben compartir una misma sonda predeterminada
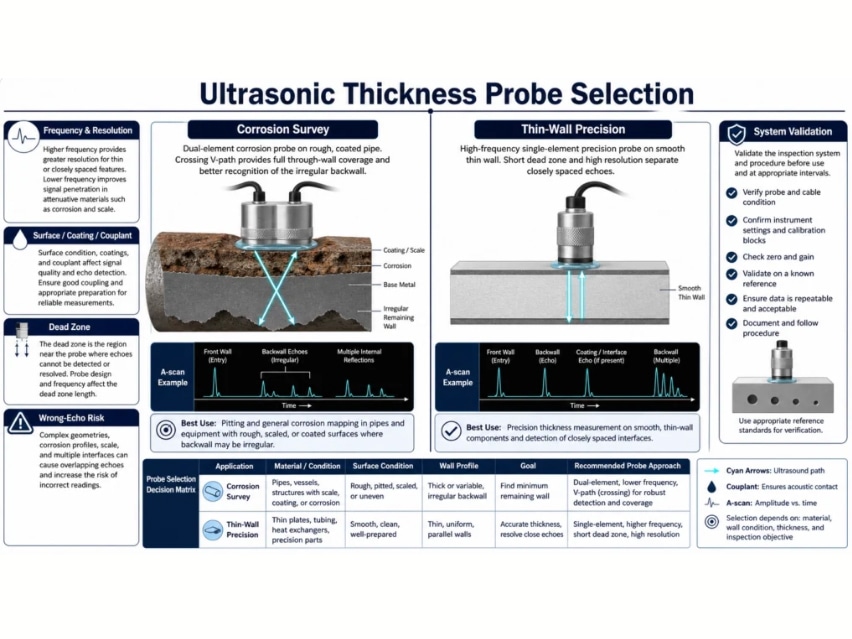
La monitorización de la corrosión requiere determinar el espesor mínimo restante de una pared en una superficie que puede ser rugosa, con picaduras, recubierta o curvada. La medición de precisión de paredes delgadas exige que el sistema separe ecos muy próximos entre sí y mida una sección pequeña, normalmente mejor definida. Ambas utilizan el tiempo de vuelo ultrasónico, pero imponen requisitos diferentes al transductor, al instrumento, a la calibración y al método de exploración.
Por lo tanto, la pregunta inicial correcta no es «¿Qué frecuencia es la mejor?», sino «¿Qué eco debe cronometrarse en qué condiciones de superficie y material?». Para los estudios de corrosión se suele utilizar una sonda de contacto de doble elemento, ya que sus elementos de transmisión y recepción forman una trayectoria sonora cruzada por debajo de la superficie de entrada. Las mediciones de precisión suelen emplear una línea de retardo de un solo elemento u otra configuración de alta resolución seleccionada en función del material y del rango de espesores. Ninguna de estas categorías garantiza un espesor mínimo sin probar el sistema completo de sonda y medidor.
Cómo se obtiene el valor numérico en la medición de espesor por eco de pulso
El medidor mide un intervalo de tiempo asociado a los ecos y lo convierte utilizando la velocidad acústica asignada al material. En la idealización más simple, el espesor es igual a la velocidad del sonido multiplicada por el tiempo de ida y vuelta y dividida por dos. Los sistemas reales también deben tener en cuenta el retardo de la sonda, el desplazamiento del cero, la corrección de la trayectoria en V para elementos dobles, los ecos de recubrimiento, la conversión de modos, la velocidad dependiente de la temperatura y la selección de ecos.
Un valor digital aparentemente estable puede seguir siendo erróneo si el instrumento se fija en el eco equivocado. Las buenas prácticas incluyen observar o verificar la forma de onda cuando el riesgo es elevado, calibrar con un material representativo y contrastar el resultado con espesores conocidos cerca de ambos extremos del rango previsto.