Publicación el 14/9/2026
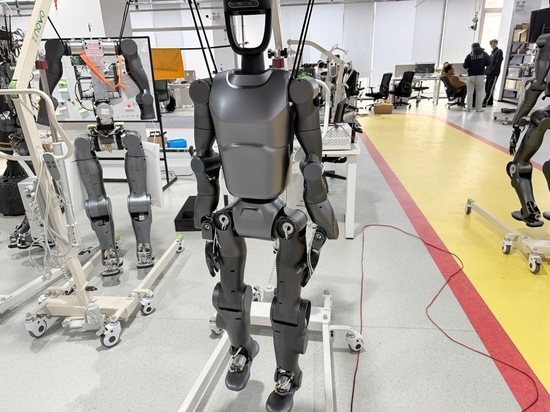
El diseño de motores de articulación para robots humanoides debe centrarse en una optimización a nivel de sistema específica para cada articulación, equilibrando la densidad de par, la precisión, la velocidad, la capacidad de retroaccionamiento, el r
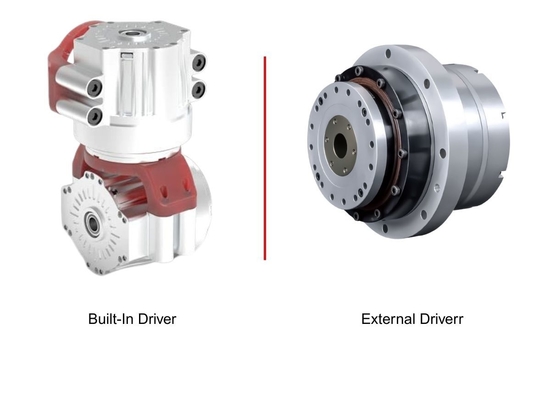
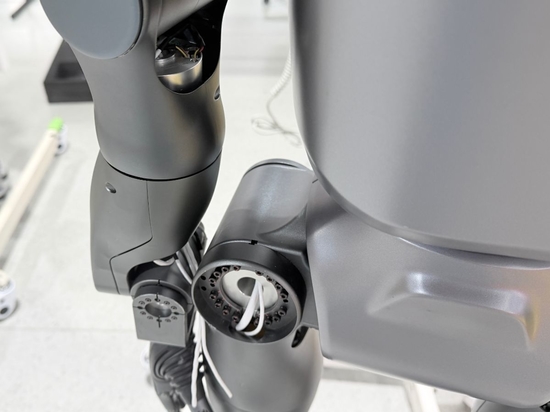
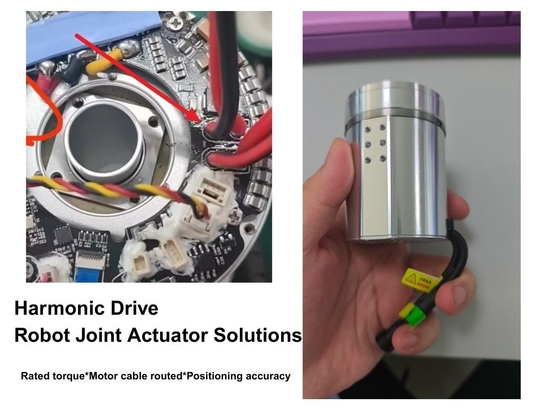
Un motor de articulación humanoide de alto rendimiento es mucho más que un motor eléctrico potente: es un sistema de movimiento integrado que combina el motor, el reductor, el encoder, el accionamiento, el freno, los sensores, los rodamientos y la carcasa. Las articulaciones de la cadera, la rodilla, el hombro, la muñeca y los dedos tienen requisitos diferentes, por lo q...